www.indo-industry.com
06
'26
Written on Modified on
ZEISS TALOS Menetapkan Tolok Ukur Baru dalam Inspeksi Digital Terotomatisasi
Robot metrologi baru menggabungkan akurasi tingkat metrologi dan jangkauan luas tanpa sistem pelacakan eksternal.
www.zeiss.com
Sektor manufaktur bervolume tinggi—seperti fabrikasi bodi mobil (body-in-white), pengecoran giga aluminium skala besar, dan perakitan kendaraan komersial—menghadapi kendala laju produksi (throughput) yang besar saat menginspeksi rakitan struktural berukuran besar. Mesin pengukur koordinat (CMM) tradisional yang berada di laboratorium mutu terpisah memang menawarkan presisi tinggi, namun waktu siklusnya yang lambat serta struktur gantry mekanis yang kaku menghalangi tersedianya umpan balik seketika (real-time) di jalur manufaktur. Sebaliknya, robot artikulasi industri konvensional yang dilengkapi kepala pemindai optik sejak lama mengalami pergeseran posisi, defleksi sendi kinematik, dan pemuaian termal. Hal ini memaksa operator memasang pelacak CMM optik eksternal atau menempelkan stiker target referensi fotogrametri pada setiap komponen. Kamera pelacak eksternal menimbulkan masalah terhalangnya garis pandang (line-of-sight) pada rongga-rongga dalam dan bagian kolong yang tersembunyi, sedangkan pemasangan serta pelepasan target secara manual menambah beban tenaga kerja yang mengganggu waktu siklus. Menjembatani kesenjangan ini memerlukan sistem metrologi teroboti yang menginternalisasi akurasi kinematik spasial, meniadakan referensi optik eksternal, sekaligus menangkap kontur bebas area luas dan fitur geometris diskret dalam satu proses otomatis.
Kinematika Mandiri (Self-Referenced) dan Pemindaian Optik Modalitas Ganda
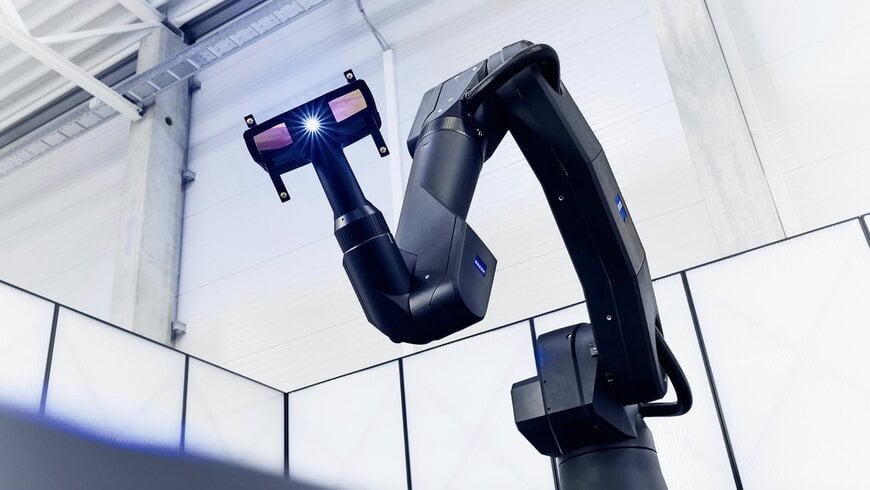
Guna meniadakan kompromi operasional antara fleksibilitas robotik dan presisi tingkat metrologi, ZEISS memperkenalkan robot metrologi ZEISS TALOS, yang dirancang untuk inspeksi komponen terotomatisasi dengan laju produksi tinggi. Sistem ini mencapai ketidakpastian pengukuran volumetrik di bawah 100 mikrometer dalam radius kerja 3,30 meter. Dengan mengintegrasikan koreksi posisi internal langsung ke dalam arsitektur robotik, sistem beroperasi secara otonom tanpa kamera pelacak laser tambahan, stasiun referensi di langit-langit, maupun stiker target fisik yang ditempelkan pada benda kerja.
Sel perangkat keras terpadu ini mengintegrasikan robot metrologi ZEISS TALOS MR dengan sensor optik cahaya biru kompak ZEISS TALOS AX, didukung oleh meja putar bermotor tingkat metrologi ZEISS TALOS RT dan kabin pengaman terintegrasi ZEISS TALOS Safeguard. Untuk menjawab tantangan industri yang biasanya memerlukan sensor terpisah untuk digitalisasi permukaan luas dan ekstraksi fitur lokal, sensor TALOS AX memadukan dua kamera resolusi tinggi 24 megapiksel dengan teknologi proyeksi cahaya biru. Sistem optik ini bekerja pada kecepatan akuisisi gambar 100 Hz, yang dapat ditingkatkan hingga 200 Hz dalam mode pemindaian cepat (fast-scan). Di seluruh volume pengukuran optik selebar 500 milimeter, sensor memanfaatkan empat lampu kilat fitur multi-arah untuk memeriksa geometri mikro—termasuk lubang berulir, tepi lembaran logam, baut tanam (studs), dan lubang pengencang—sembari secara simultan menghasilkan point cloud bidang penuh dan kembaran digital (digital twin) dari permukaan lengkung yang kompleks.
Dr. Jan Thesing, Kepala Unit Bisnis Sistem Optik 3D di ZEISS, menyatakan bahwa platform TALOS menandai transisi struktural dalam metrologi 3D terotomatisasi dengan menanamkan akurasi spasial tingkat metrologi langsung ke dalam kinematika robot, sehingga mempertahankan jangkauan dan kecepatan robot industri tanpa mengorbankan akurasi.
Ketahanan Produksi dan Pemrograman Offline Terotomatisasi
Dirancang untuk beroperasi di dekat jalur produksi maupun di dalam ruang metrologi khusus, perangkat keras ini diperkuat secara termal dan mekanis untuk menahan fluktuasi suhu, getaran area pabrik, serta debu industri. Seluruh alur kerja inspeksi digerakkan oleh platform perangkat lunak ZEISS INSPECT, yang mengotomatiskan perencanaan jalur robot dan penentuan posisi sensor langsung dari geometri CAD nominal. Melalui pencegahan tabrakan otomatis dan pemrograman satu klik, perangkat lunak ini memangkas waktu persiapan offline dan mengoptimalkan jalur kinematik robot untuk memaksimalkan siklus kerja sel. Paket perangkat lunak ini menghasilkan peta warna deviasi GD&T (Geometric Dimensioning and Tolerancing), mengevaluasi dimensi kerataan dan celah (flush and gap) pada pintu dan penutup bodi otomotif, serta mengekspor laporan inspeksi langsung ke sistem eksekusi manufaktur (MES).
Konteks Tambahan
Bagian ini merinci spesifikasi teknis dan perbandingan tolok ukur kompetitif yang tidak disertakan dalam pengumuman produk awal.
Dalam metrologi koordinat optik terotomatisasi yang diatur oleh standar VDI/VDE 2634 Bagian 3 dan ISO 10360-8, akurasi pemindaian 3D robotik secara tradisional bergantung pada sistem pelacakan garis pandang optik (seperti kamera CMM optik stereo) yang memantau LED inframerah aktif atau target retroreflektif yang terpasang pada kepala pemindai. Pelacakan optik ini mengompensasi kelonggaran roda gigi mekanis (backlash), kelenturan sendi, dan pemuaian termal pada lengan artikulasi enam sumbu industri standar (misalnya dari Fanuc, KUKA, atau ABB). Meniadakan pelacakan eksternal pada jangkauan 3,3 meter sembari mempertahankan ketidakpastian volumetrik di bawah 100 mikrometer membutuhkan encoder optik sendi sekunder beresolusi ultra-tinggi, algoritma kompensasi suhu kinematik dinamis, serta struktur cor yang kaku dan berekspansi rendah. Lebih lanjut, perolehan point cloud berdensitas tinggi pada komponen logam memerlukan cahaya biru pita sempit (panjang gelombang tipikal 450 nm) untuk menekan interferensi pencahayaan sekitar pabrik, dikombinasikan dengan lampu kilat LED multi-sudut terarah yang menghasilkan bayangan mikro tajam di sepanjang batas lubang dan tepi potongan lembaran logam guna menghindari artefak pembulatan tepi pada algoritma triangulasi.
Dalam lanskap metrologi 3D industri dan inspeksi optik terotomatisasi, platform ZEISS TALOS menjadi tolok ukur langsung terhadap sel inspeksi robotik siap pakai seperti Hexagon PRECITRACK / AutoScan-T dan sel robotik Leica Absolute Tracker AT960, Creaform MetraSCAN 3D-R dengan pelacakan optik C-Track, Nikon Metrology Laser Radar (seri APDIS), serta arsitektur internal ZEISS seperti seri ZEISS ScanBox (yang menyematkan sensor cahaya biru ATOS 5 pada robot industri standar). Sementara sistem seperti Creaform MetraSCAN 3D-R dan sistem optik Hexagon mengandalkan garis pandang bebas hambatan antara batang pelacak optik tetap dan sensor end-effector, kemampuan pengukurannya menurun apabila operator, fixture, atau lengan robot itu sendiri menghalangi jalur pelacakan. Sebaliknya, sistem Laser Radar non-kontak meniadakan batang pelacak, tetapi memerlukan waktu akuisisi yang panjang untuk memindai panel struktural besar titik demi titik. Dengan menanamkan panduan metrologis internal ke dalam kinematika TALOS MR serta menggabungkan proyeksi garis cahaya biru 24 megapiksel bidang penuh dengan lampu kilat tepi LED multi-arah, ZEISS menyediakan sel inspeksi berkecepatan tinggi tanpa hambatan bagi jalur perakitan bodi mobil (BIW), pabrik pengecoran giga (giga-casting), dan manufaktur struktur kedirgantaraan yang mampu menjangkau rongga internal yang dalam tanpa adanya zona mati pelacakan.
Disunting oleh Romila DSilva, Editor Induportals, dengan bantuan kecerdasan buatan (AI).
www.zeiss.com
